在 DD 马达、直线马达驱动的精密设备调试现场,很多工程师都遇到过这类现象:设备运行出现抖动、异响,伺服参数反复调试,系统依旧不稳定。
很多时候,问题根源不是驱动器参数设置错误,而是机械共振。
一、什么是 ZERO CROSS 穿越频率点
DD 马达速度控制的穿越频率(ZERO CROSS 点)大多在100Hz 以内,直线马达的穿越频率还会更低。
机械本体本身速度控制频率就偏低,共振点和穿越频率的相对位置,直接决定伺服系统稳不稳定:
✅ 如果机械共振点落在 ZERO CROSS 穿越频率以内:伺服系统可以正常控制,设备运行稳定。
❌ 如果机械共振点超出 ZERO CROSS 穿越频率:伺服控制系统就会发生振荡,设备抖动失控。
二、机械共振由什么决定?
机械共振本质是「质量」与「刚性」两大因素共同决定,就像弹簧振子模型:
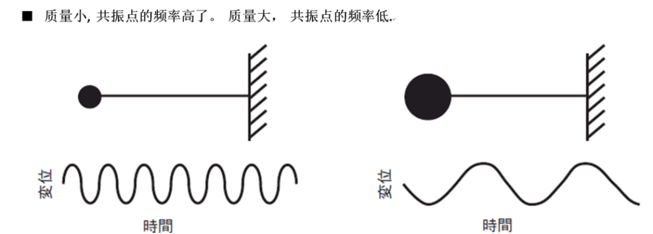
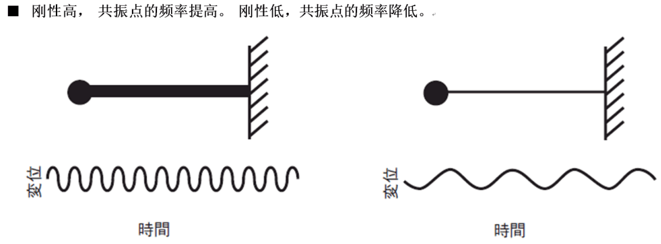
就我们熟悉的音叉,它的固有振动频率,同样由自身质量与结构长度共同决定。机械结构和音叉原理相通,结构一旦定型,固有共振频率也就基本确定。
三、不同频率共振点,该怎么处理?
调试伺服遇到共振,不能一概而论,要区分共振频率区间处理:
1、共振点>500Hz
可以直接开启驱动器数字滤波器,滤除高频共振增益。500Hz 以上频段,伺服一般不需要很高增益,滤波器处理效果好。
2、共振点<100Hz(调试难点)
这是最棘手的场景。
如果在低频段直接启用滤波器,会和速度环互相干涉,造成速度环相位裕度下降,伺服性能大打折扣。
👉低频共振,优先改机械结构,而不是单纯调伺服参数。
很多工程师习惯一味依靠滤波器抑制振动,但是 100Hz 以下的低频共振,滤波器治标不治本,根源还是机械本体的质量、刚性设计。当滤波器已经无法补偿时,只能重新优化机械结构。
四、总结
- DD 马达伺服穿越频率普遍 100Hz 以下,共振点不能超出该区间,否则系统失稳;
- 共振频率由机械质量、结构刚性共同决定;
- 高频共振靠滤波器,低频共振优先优化机械本体设计,不要全部寄希望伺服参数。
精密设备想要发挥 DD 马达高精度优势,伺服调试和机械结构设计二者缺一不可。只调驱动器,忽略机械共振,设备永远达不到理想运行效果。
💡本文为技术干货分享,适用于精密机床、自动化旋转平台 DD 马达调试参考。